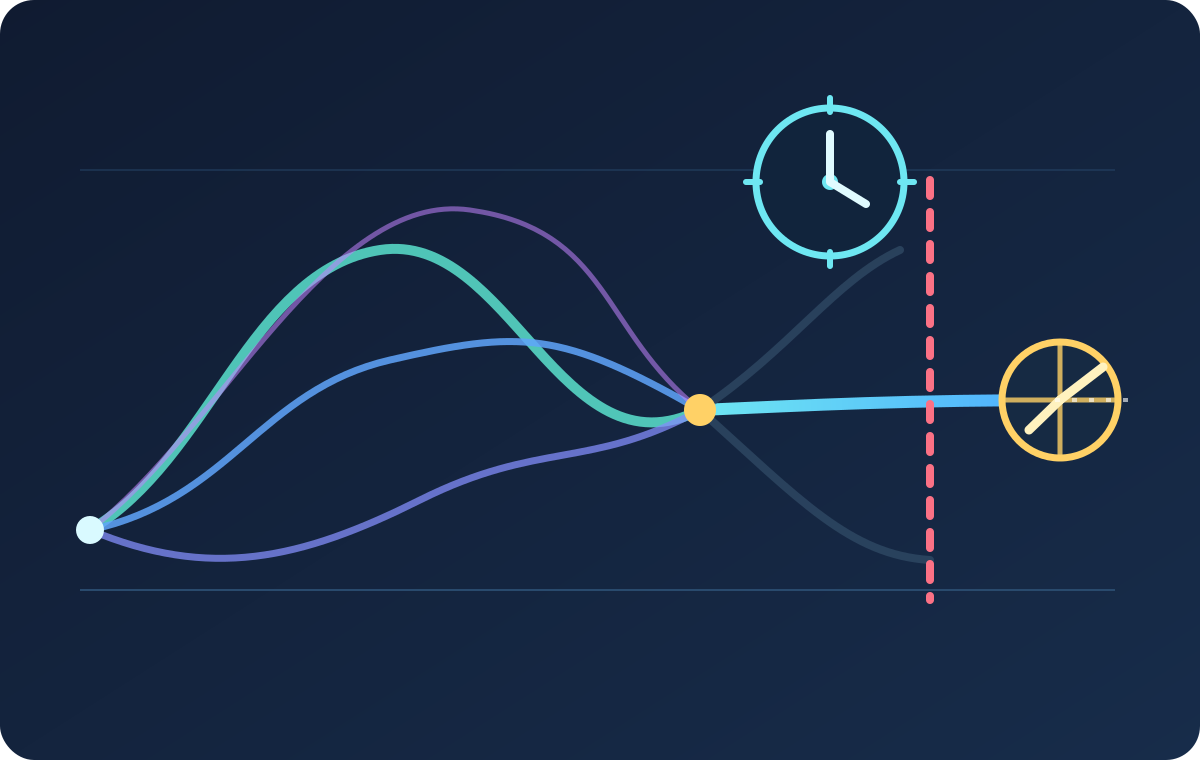
로봇이 몇 초 뒤의 움직임을 미리 계산한다면, 그중 가장 좋아 보이는 경로를 바로 보내도 될까? 세 Shorts를 보며 질문이 바뀌었다. MPC는 미래 후보를 여러 번 예측하고, 0.1초의 지연은 그 후보가 이미 늦은 장면일 수 있음을 보여 주며, 토크 영상은 모터가 물리적으로 낼 수 있는 힘이 따로 있음을 상기시킨다.
01
세 Shorts가 이어 준 하나의 선택
8월 27일 MPC 영상의 핵심은 현재 상태에서 가능한 미래 움직임을 몇 개 펼쳐 보고 제약을 어기지 않는 후보를 고르는 발상이다. 8월 8일 영상은 카메라·정책·모터 사이의 0.1초가 예측의 기준 시점을 바꾼다고 짚는다. 같은 날 본 토크 영상은 속도가 아니라 하중을 이길 회전력이 부족하면 좋은 궤적도 실행되지 않는다고 설명한다. 결국 예측값, 도착 시각, 모터 한계를 한 묶음으로 검증해야 한다.
02
내가 지금 이해한 것과 아직 모르는 것
현재는 7단계 ‘로봇에게 행동을 학습시키기’ 초입에서, 직전 6단계의 MPC·지연·토크를 다시 연결하는 중이다. MPC는 미래를 잠깐 내다보며 다음 명령을 고르는 계산이고, 지연은 관측 시각과 명령 적용 시각의 차이다. 수업 기록에서는 IL이 만든 행동 뒤에 IK와 관절 제한·정지 조건을 분리해야 한다는 점을 확인했다. 하지만 내 시스템에서 end-to-end 지연, 관절별 토크 여유, 예측 오차가 만나는 지점은 아직 측정하지 못했다.
다음 수업·실습: 같은 목표를 저속으로 반복하며 센서 timestamp, 명령 전송 시각, 실제 관절 도달 시각, 전류·부하 로그를 한 표에 남기겠다. 그 뒤 지연을 의도적으로 늘려 MPC 후보가 언제 폐기되는지 확인한다.
03
11월까지의 계획과 숙련자용 질문
11월까지의 계획: 먼저 시뮬레이션에서 예측 horizon과 안전 제한을 고정하고, 한 번에 변수 하나만 바꿔 실패를 분류한다. 이후 카메라 보정과 실제 하중을 별도로 확인한 뒤, 승인된 저속 실험에서만 폐루프 명령을 이어 간다. 교육은 진행 중이고, DAPIER는 내가 배운 내용을 정리해 가는 개인 학습 레포로 계속 쌓아 가되 이번 글에서는 공개 근거로 사용하지 않는다.
숙련자 질문은 데이터 계약이다. observation·action의 단위와 frame, timestamp·TTL, 예측 horizon, 관절 토크·속도 제한을 어느 버전으로 묶어야 오래된 관측이나 힘이 부족한 후보를 실행 전에 거부할 수 있을까?
SOURCES
연결한 Shorts와 기록 경계
- MPC: 미래를 여러 번 예측해 움직이기 2026.08.27
- 로봇에서는 0.1초가 왜 큰 차이가 될까 2026.08.08
- 모터의 힘은 속도보다 토크로 봐야 할 때가 있다 2026.08.03
교육은 2026년 11월까지 진행 중이다. DAPIER는 내가 배운 내용을 정리해 가는 개인 학습 레포이며, 이번 실행에서는 공개 커밋·경로·결과를 새로 확인하지 못했다. 비공개 Notion의 원문·식별자·개인 경로는 공개하지 않았다.