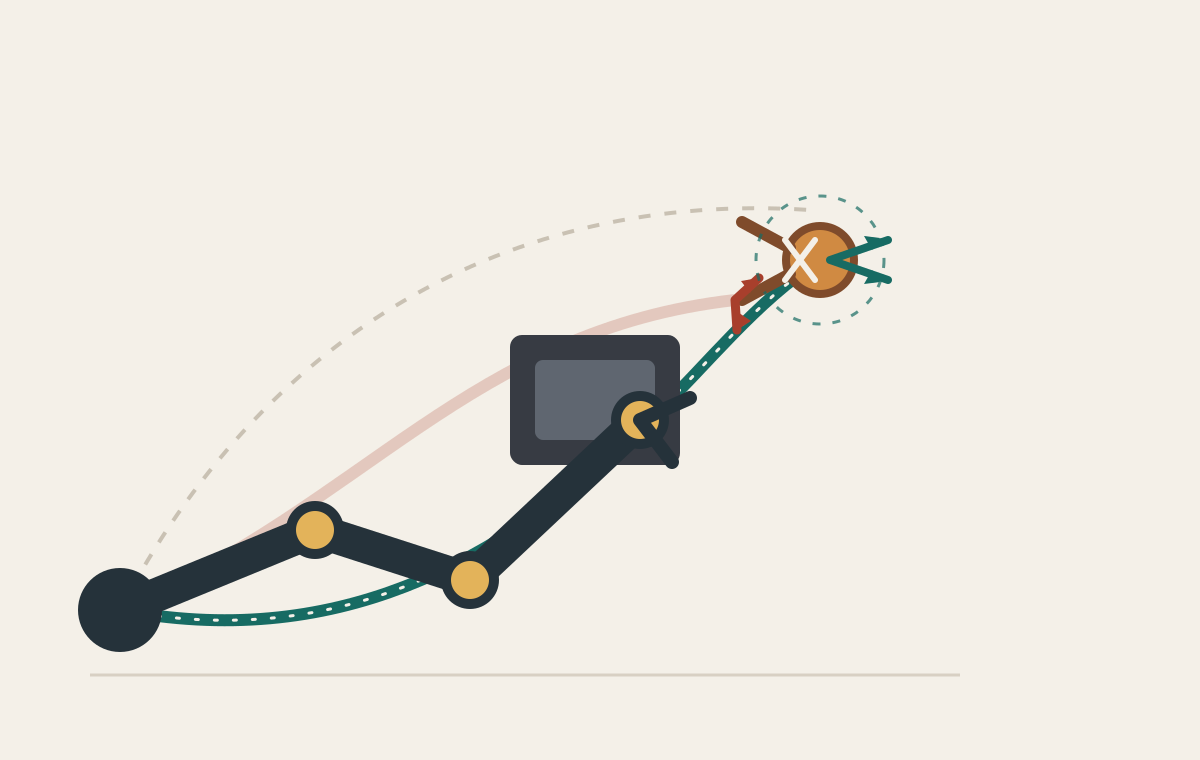
로봇 팔이 물체에 닿을 수 있다면 바로 집어도 될까? 도달 가능성은 후보를 남기는 조건일 뿐이고, 접근 자세와 충돌 검사가 실행 허가를 결정한다. 내 질문은 “닿는 목표를 안전한 접근 경로로 어떻게 바꿀까?”다.
01
세 Shorts가 이어 준 집기 순서
8월 25일 영상은 접근 방향과 그리퍼 자세를 먼저 정하게 하고, 8월 7일 워크스페이스 영상은 관절 제한 안에 목표가 있는지 묻는다. 같은 날 충돌 영상은 범위 안의 목표도 팔·테이블·물체와 부딪히면 버리게 한다. 계획 → 도달 가능성 → 충돌 검사는 후보를 단계적으로 줄이는 필터다.
02
오늘 이해한 것과 아직 확인하지 못한 것
현재는 6단계에서 조작 계획으로 넘어가는 중이다. 공개 SO-101 기록의 MuJoCo RGB pick-and-place는 30/30 seed 통과였지만 정해진 장면·물체 범위의 simulation evidence다. 실제 카메라 보정·마찰·다른 물체·실물 충돌 여유는 아직 확인하지 않았다.
다음 수업 전에는 같은 목표에 위·옆 접근 후보를 각각 만들고, 관절 한계·자기 충돌·장애물 여유를 따로 표시해 보겠다. 아직 실행으로 확인하지 못한 것: 접근 후보가 바뀌어도 grasp 성공이 유지되는지다.
03
11월까지의 계획과 다음 질문
숙련자에게 남길 질문은 데이터 계약이다. 관절 action의 단위와 순서, 목표 pose의 frame, 센서 timestamp, 최대 속도와 충돌 정지 한계를 하나의 기록에 고정해야 후보 경로를 공정하게 비교할 수 있다. 충돌 판정이 경로 샘플 간 빈틈을 놓치지 않는지도 평가해야 한다.
11월까지의 계획: 시뮬레이션에서 작업공간·접근·충돌 검사를 작은 단계로 반복하고, calibration과 저속 실습에서 경계를 확인한다. 수업과 DAPIER는 계속 쌓이는 진행 기록이다.
SOURCES
연결한 Shorts와 기록 경계
- 로봇 팔은 집기 전에 무엇을 계획할까 2026.08.25
- 로봇 팔이 닿는 범위, 워크스페이스 2026.08.07
- 움직이기 전에 충돌을 먼저 찾는 이유 2026.08.07
교육은 2026년 11월까지 진행 중이다. 개인 정보와 비공개 원문은 넣지 않았다. DAPIER는 내가 배운 내용을 정리해 가는 개인 학습 레포이며, 공개된 SO-101 시뮬레이션 기록의 범위만 근거로 삼았다. 실물 grasp와 충돌 여유는 미확인이다.