가상 로봇이 한 번 목적지에 도착했다면, 그 장면을 다음 실험의 근거로 바로 써도 될까? 세 Shorts는 시뮬레이션의 한계, 물리 엔진의 입력, 도메인 랜덤화를 차례로 보여 줬다. 내 질문은 “무엇을 같이 적어야 그 성공의 범위를 다시 시험할 수 있을까?”다.
01
세 Shorts가 이어 준 가상 성공의 조건
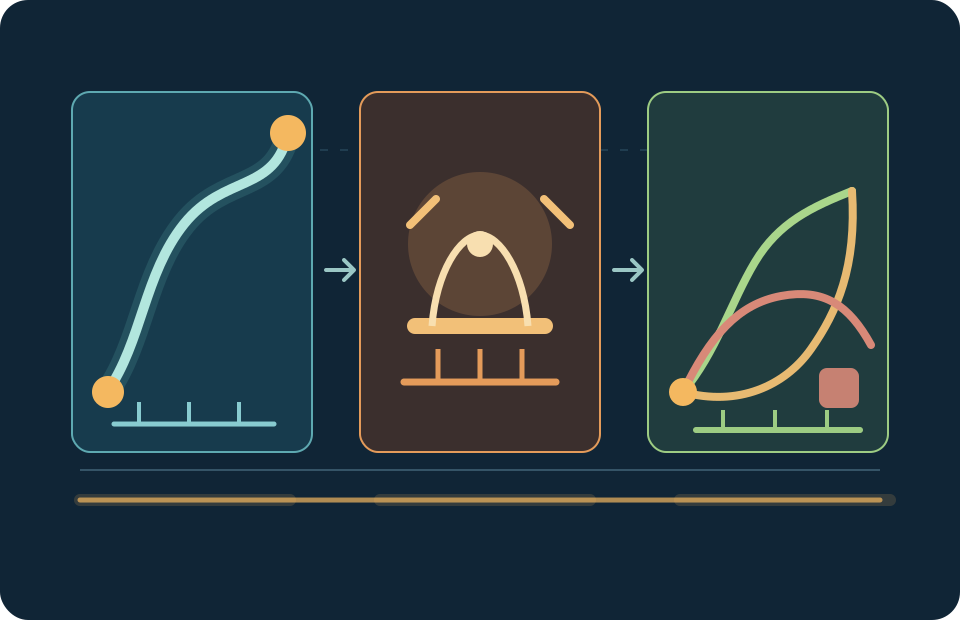
8월 17일 첫 영상은 시뮬레이션이 가능성을 보는 출발점이지 실물 보증서가 아니라고 말한다. 두 번째 영상은 마찰과 질량 같은 물리 엔진 입력이 같은 명령의 결과를 바꾼다고 짚는다. 마지막 영상은 밝기·바닥·센서 노이즈를 현실적인 범위에서 바꿔 한 장면 암기를 줄인다. 즉 성공 장면보다 가정과 변형 범위를 함께 기록해야 한다.
02
내가 지금 이해한 것과 아직 모르는 것
현재는 5단계 ‘ROS 2와 시뮬레이션’을 다시 연결하는 중이다. 물리 엔진은 가상 공간의 접촉·질량·마찰을 계산하는 규칙이고, 도메인 랜덤화는 실제로 생길 수 있는 조건을 여러 버전으로 바꾸는 방법이다. 공개 DAPIER의 dapier_sim_first/README.md에는 G0 계약 검사와 G1 scripted pick-and-lift 한 episode, 30 Hz 기록·접촉 평가가 적혀 있다. 다만 그 결과는 정해진 MuJoCo 조건의 시뮬레이션이며, 랜덤화 범위와 실물 전이는 아직 확인하지 못했다.
다음 수업·실습: 마찰·질량·센서 지연 중 한 변수만 범위로 바꾸고, 같은 seed와 평가표에서 경로·접촉·실패 이유를 다시 기록하겠다.
03
11월까지의 계획과 숙련자용 질문
11월까지의 계획: 먼저 시뮬레이션 가정표와 manifest를 고정하고, 한 변수씩 범위를 넓힌 뒤 hold-out 조건에서 재현한다. 그 다음 낮은 속도·안전 공간에서 실제 센서와 접촉 반응을 별도로 측정해 sim과 real을 섞지 않겠다. 수업과 내가 배운 내용을 정리해 가는 개인 학습 레포 DAPIER는 아직 진행 중이며, 기록도 검증한 만큼만 커진다.
숙련자 질문은 데이터 계약이다. `friction`과 `mass`의 단위, randomization seed, timestamp·지연 상한, safety stop을 어느 manifest 버전에서 고정해야 “범위 안에서의 성공”이라고 말할 수 있을까?
SOURCES
연결한 Shorts와 기록 경계
- 시뮬레이션은 어디까지 믿어도 될까 2026.08.17
- 물리 엔진 설정이 로봇 동작을 바꾸는 이유 2026.08.17
- 도메인 랜덤화로 가상과 현실의 차이 줄이기 2026.08.17
교육은 2026년 11월까지 진행 중이다. DAPIER는 내가 배운 내용을 정리해 가는 개인 학습 레포이며, 공개된 sim-first README의 G0/G1 시뮬레이션 기록만 확인했다. 랜덤화의 실물 효과, 실제 센서·모터 성능은 미확인이고 비공개 Notion 정보는 공개하지 않았다.