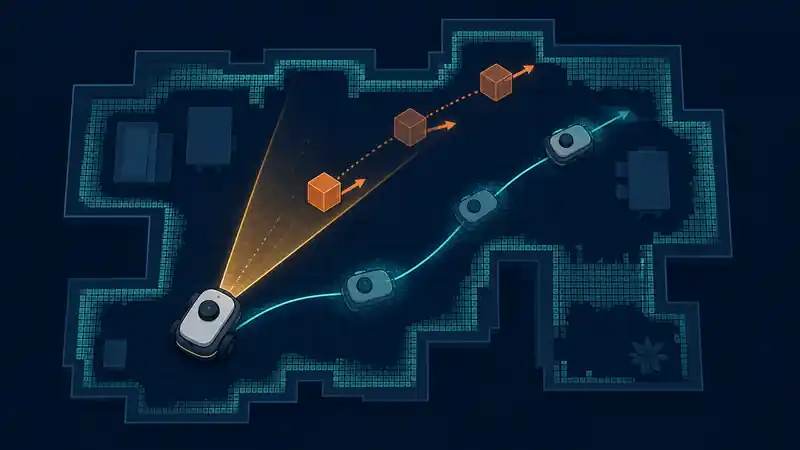
물체를 한 번 찾았다고 로봇이 그 물체의 움직임과 자기 위치까지 이해한 걸까? 오늘 본 세 Shorts를 이어 보며, 포즈 추정·추적·SLAM은 서로 다른 기술이지만 결국 “로봇이 본 것을 시간과 좌표 속 상태로 어떻게 이어 가는가”라는 질문으로 모인다고 생각했다.
01
지금 수업에서 다시 보는 세 단계
현재 모듈은 4단계 ‘로봇의 눈과 위치 감각’이다. 포즈(pose)는 위치와 방향을 함께 가진 값이고, 추적(tracking)은 다음 프레임에서도 같은 대상을 이어 보는 과정이다. SLAM은 주변을 보며 자신의 위치와 지도를 함께 갱신한다. 세 기술 모두 인식 결과에 시간과 좌표를 붙이는 일로 읽을 수 있다.
나는 세 개가 인식 결과를 한 번 저장하는 데서 멈추지 않고, 시간과 좌표계를 붙여 다음 판단에 쓸 상태로 바꾸는 층이라고 이해했다.
“인식 결과는 숫자 하나가 아니라, 언제 어느 좌표에서 얻었는지까지 포함한 상태다.”
02
최근 실습에서 이어진 내 학습 기록
최근 SLAM·Nav2 실습에서 /scan·/odom·TF를 연결해 보며, 새 지도 원점을 이전 지도와 같다고 가정하면 위치가 어긋나는 문제를 직접 확인했다. 그래서 “지도에 물체가 있다”는 말에도 frame과 timestamp를 붙이기로 했다.
DAPIER에는 이런 ROS 2와 데이터 계약을 내가 배운 내용을 정리해 가는 개인 학습 기록으로 쌓는 중이다. 오늘 공개 글에서 DAPIER를 외부 자료로 삼거나, 카메라 인식 결과를 실제 로봇 성능으로 확대해 말하지는 않는다.
03
오늘 확인한 것과 아직 남은 것
인식·추적·SLAM은 역할은 달라도 시간과 좌표가 붙은 상태를 만든다는 공통점이 있다.
조명·가림·지연이 겹칠 때 포즈와 track이 얼마나 흔들리는지, 이를 실제 정책 입력과 안전 제어까지 연결했을 때의 성능은 아직 확인하지 못했다.
같은 영상 프레임에 sequence, timestamp, frame_id를 붙이고 포즈 변화량과 track 누락을 기록한다. SLAM 쪽에서는 map→odom→base_link 관계와 stale pose를 다시 점검한다.
04
11월까지의 계획과 다음 질문
숙련자에게 남길 질문은 observation 계약이다. pixel·미터·라디안 단위, frame_id, timestamp, covariance, stale timeout, 안전 정지 조건을 한 schema로 고정하고 재현할 수 있을까?
11월까지의 계획은 인식 결과를 ROS 2 상태로 검증하고, episode 데이터 계약을 만든 뒤, 작은 baseline과 rollout에서 성공률뿐 아니라 실패 유형·개입·지연·안전 정지를 비교하는 것이다. 모두 다음 확인으로 남겨 두고, 교육이 진행되는 동안 직접 본 범위만 기록하겠다.
SOURCES
2026.08.11 Shorts와 기록 경계
- 물체의 위치와 방향을 동시에 찾는 포즈 추정 2026.08.11
- 움직이는 물체를 놓치지 않는 추적 2026.08.11
- SLAM: 지도를 만들면서 내 위치도 찾기 2026.08.11
교육은 2026년 11월까지 진행 중이다. Notion은 비공개 학습 원본으로만 사용했고, 이 글에는 개인 URL·페이지 ID·경로·원문 전사를 넣지 않았다. DAPIER는 내가 배운 내용을 정리해 가는 개인 학습 레포이며, 이번 글은 이를 외부 자료로 참조한 글이 아니다. 이번 글에서는 공개 DAPIER 커밋·경로·실행 결과를 근거로 사용하지 않았다.