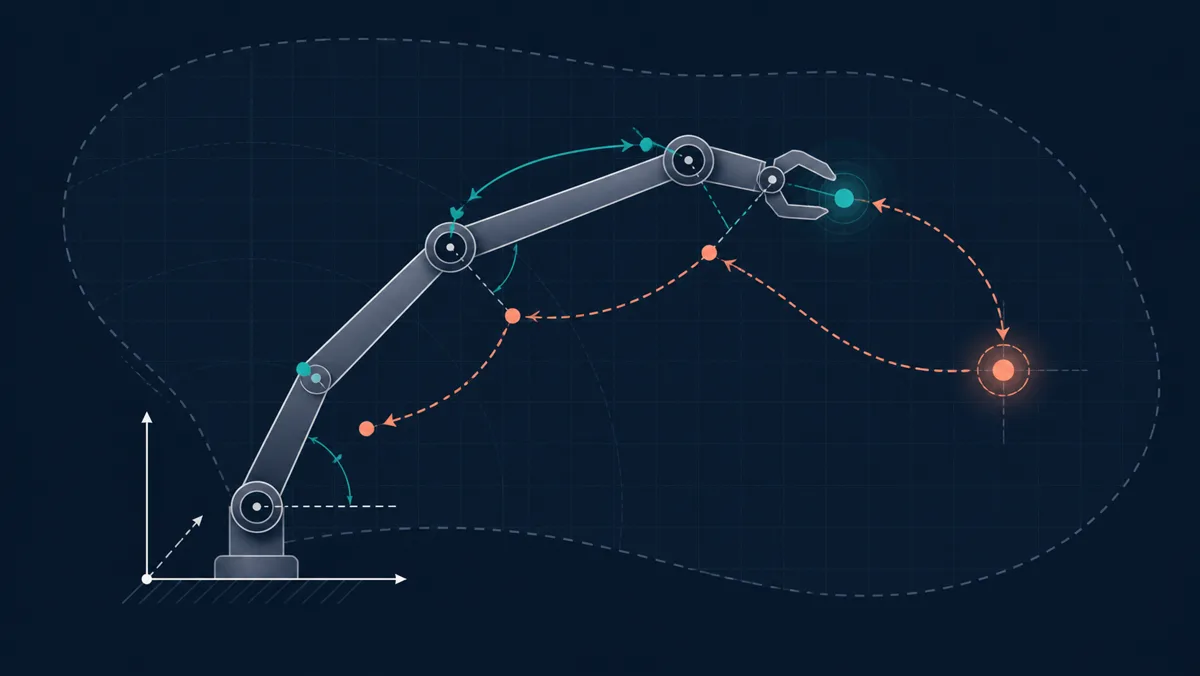
관절 각도 세 개를 넣으면 로봇 팔 끝은 어디에 있을까? 반대로 손끝을 원하는 위치에 두려면 관절을 몇 도 돌려야 할까? 세 Shorts를 이어 보며, 이 질문이 같은 로봇 모델을 사이에 둔 왕복 확인이라는 생각이 들었다. 지금은 움직이기 전에 숫자가 무엇을 뜻하는지 확인하는 단계다.
01
지금 수업에서 다시 배우는 두 방향의 번역
지금은 로봇 모델링 모듈에서 모델·정기구학·역기구학을 다시 연결하고 있다. 모델은 링크·관절·축·제한을 적은 계약이고, 정기구학(FK)은 관절값을 손끝 pose로, 역기구학(IK)은 목표 pose를 가능한 관절값으로 번역한다. 둘은 같은 계약을 양방향으로 검사하는 방법이다.
첫 번째 Shorts는 왜 실제 로봇보다 모델이 먼저 필요한지 물었다. 모델이 없으면 관절 숫자와 실제 부품의 축·길이·범위를 같은 대상으로 해석하기 어렵다. 두 번째는 관절각이 손끝 위치로 이어지는 FK를, 세 번째는 목표 위치에서 관절각을 찾는 IK를 다뤘다. IK에는 답이 여러 개이거나 관절 제한·충돌·특이점 때문에 답이 없을 수도 있다. ‘계산 결과가 나왔다’와 ‘안전하게 움직일 수 있다’는 같은 말이 아니다.
“모델은 움직임을 대신하는 답이 아니라, 계산과 안전을 같은 기준으로 묶는 약속이다.”
02
내가 배운 내용을 기록하는 방식
DAPIER는 내가 수업과 실습에서 배운 내용을 정리해 가는 내 학습 레포다. 이 글에서 DAPIER를 외부 교재나 권위 자료처럼 참조하는 것은 아니다. 오늘의 이해는 세 Shorts와 현재 수업에서 다룬 모델·FK·IK를 내 말로 다시 적은 것이고, DAPIER에는 앞으로 직접 확인한 코드와 결과가 계속 쌓일 예정이다.
이 흐름은 계산과 하드웨어 사이의 경계를 표시한 것이다. FK·IK를 실제 장치에서 실행했다는 증거가 아니며, 실제 손끝 목표에서 해를 선택한 결과도 아직 없다. 내가 배운 내용을 내 학습 기록으로 정리해 가는 단계다.
03
오늘 확인한 것과 아직 남은 것
세 Shorts가 같은 모델 계약을 양방향으로 검사하며, 관절 이름·단위·안전 범위를 함께 봐야 한다는 점을 이해했다.
실제 팔에 목표 손끝 자세를 넣어 IK 해를 고르고, 그 결과가 하드웨어에서 안전하게 도달하는지는 아직 실행하지 않았다.
2링크 평면 팔의 FK와 간단한 수치 IK를 Python으로 계산하고, 같은 관절 순서와 timestamp로 결과를 비교한다.
다음 수업 전에는 시뮬레이션과 계산 결과부터 맞춰 보려고 한다. 실제 하드웨어는 그 뒤의 별도 확인으로 남긴다.
04
11월까지의 계획과 다음 질문
11월까지는 2링크 계산을 시작으로 FK·IK, 워크스페이스·충돌, ROS 2·TF, episode 평가를 한 로그로 연결한다. 숙련자용 질문은 IK의 여러 해 중 하나를 고를 때 관절 단위·frame ID·timestamp·joint limit·안전 필터를 어떤 계약과 로그로 재현할 것인가다.
SOURCES
오늘의 Shorts와 기록 경계
교육은 2026년 11월까지 진행 중이다. Notion은 비공개 학습 원본으로만 사용했고, 이 글에는 개인 URL·페이지 ID·경로·원문 전사를 넣지 않았다. DAPIER는 내가 배운 내용을 정리해 가는 개인 학습 레포이며, 이번 글은 DAPIER를 공부하거나 외부 자료로 참조한 글이 아니라 현재 수업과 Shorts를 바탕으로 내 이해와 다음 확인을 남기는 기록이다.