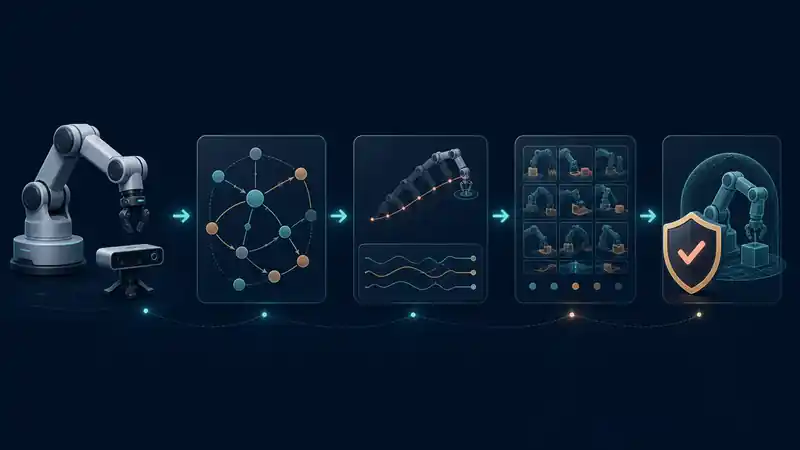
로봇 프로젝트를 시작할 때 가장 먼저 정해야 할 것은 모델 이름이 아니라 무엇을 입력으로 받고 무엇을 확인할지다. 지금도 국비 Physical AI 교육을 듣고 있으며, 이 글은 끝난 프로젝트의 회고가 아니라 11월까지 이어질 검증 기록의 첫 기준점이다. 수업에서 배운 개념을 코드·장치 상태·실패 조건 중 하나와 연결해 확인하는 것이 현재 목표다.
01
교육 중인 지금, Physical AI를 이렇게 연결하고 있다
첫 수업에서 프로젝트 범위를 정한 뒤 Python·Queue·Serial·PWM을 거쳐 Ubuntu·ROS 2·URDF·RViz·이미테이션 러닝으로 확장했다. 중요한 것은 항목을 많이 배웠다는 사실이 아니라, 각각이 센서 입력·행동 명령·결과 확인이라는 같은 흐름에 다시 쓰인다는 점이다.
그래서 지금은 상태를 읽고 → 행동을 만들고 → 결과를 다시 읽는 흐름을 먼저 고정한다. 카메라 데이터와 정책을 실제 장치에서 안정적으로 평가하는 일은 아직 남아 있다.
“이번 기록은 완료 보고서가 아니라, 다음 수업에서 이어 갈 현재 위치다.”
02
DAPIER는 수업과 실습을 쌓아 두는 내 기록장이다
DAPIER는 내가 교육 중 배운 내용과 실습 과정을 정리해 가는 개인 학습 레포다. 공개 README에서 확인한 한 경로는 ROS 2 JointState가 브리지를 지나 Arduino Uno의 서보 PWM으로 이어지는 구조다. 이 구조를 읽으며 “메시지가 도착했다”와 “관절이 그 명령대로 움직였다”를 분리해 기록해야 한다는 기준을 세웠다.
README에 적힌 변환 예시는 servo_degree = 90 + degrees(urdf_radian)다. 나는 이 식을 실물 성공의 증거로 쓰지 않고, 라디안·도 단위와 중심값을 명시해야 한다는 인터페이스 기준으로만 사용한다. 카메라·데이터셋·정책은 실제로 확인한 뒤 추가할 예정이다.
servo_degree = 90 + degrees(urdf_radian)현재 기록에서 확인한 단위 변환. 다음 실습에서도 같은 기준을 다시 점검한다.
03
수업을 따라가며 계속 지키는 작은 기준
지금 내 학습 방식은 AI가 제안한 설명을 완료 처리하는 것이 아니다. 코드 실행·배선·장치 동작·결과 판단을 직접 확인한 범위만 증거로 남기고, 최소 성공 → 확장 성공 → 도전 성공으로 범위를 나눈다.
ROS 2 메시지와 node·topic, URDF·TF·RViz, 관절 순서와 단위를 수업 실습과 연결한다.
SO-101의 calibration과 카메라 조건을 점검하고, record → dataset으로 이어지는 데이터 계약을 직접 남긴다.
BC/ACT baseline, rollout 평가, 안전 계층, sim-to-real은 11월까지 확인해 갈 목표이지 현재 완료한 결과가 아니다.
지금 단계에서 중요한 문장은 “이 모델이 된다”가 아니라 “이 입력과 단위를 이 조건에서 확인했고, 이 부분은 아직 실행하지 않았다”이다. 교육이 진행되는 동안 기록의 문장도 이 기준에 맞춰 계속 수정하려 한다.
04
지금 수업에서 다시 쓰는 다섯 단어
뒤의 실습으로 갈수록 같은 단어가 자주 나온다. 아직 완벽히 익혔다고 말하기보다, 현재 수업에서 다음처럼 다시 설명해 보면서 빈 곳을 찾고 있다.
05
11월까지의 진행 방향
아래는 끝낸 목록이 아니라, 교육과 개인 실습을 따라가며 업데이트할 진행표다. 막히는 지점이 생기면 순서를 바꿀 수 있고, 실제로 확인하지 못한 항목은 완료 표시를 하지 않는다.
NEXT
다음 수업 전, DAPIER에 남길 것
다음 기록에서는 이번 수업에서 이해한 개념 하나를 작은 코드나 실습 로그와 연결해 보려고 한다. 실행한 명령, 실제로 본 결과, 막힌 조건을 나눠 적고, 그 결과에 따라 레포의 다음 폴더와 글의 다음 질문을 정할 것이다. 11월에 교육이 끝날 때까지 이 페이지는 지금보다 더 많은 기록을 갖게 되겠지만, 매번 현재 확인한 범위에서 출발한다.
SOURCES
연결한 Shorts와 기록 경계
- 로봇 팔 끝에는 왜 여러 도구를 달까 2026.08.04
- 로봇은 전원과 열을 같이 설계해야 한다 2026.08.04
- 로봇 시스템 그림 한 장을 읽는 법 2026.08.04
교육은 2026년 11월까지 진행 중이며, DAPIER는 내가 배운 내용을 정리해 가는 개인 학습 레포다. 공개 README의 구조는 단위·메시지 경계를 설명할 때만 사용했고, 개인 메모·경로·실행하지 않은 결과는 공개하지 않는다.